Abstract
I tried to calibrate MICH1F with today's data.
Estimated actuator efficiency is ~30 times larger than one in O4a.
I haven't found the cause of this difference yet. This issue will be a drawn-out struggle.
Details
At first, I compared raw measurement results of Michelson fringes in klog#29949 (today) and klog#24969 (before O4a). Today's optical gain is ~100 times (= ~40dB) smaller than one before O4a. On the other hand, OLTFs in today is only ~7-8dB smaller than one before O4a (Fig.1 in klog#24980). I think MICH servo filters haven't changed for a long time. If so, remaining 32dB (= 40dB-8dB) should come from actuator efficiency. Really...?
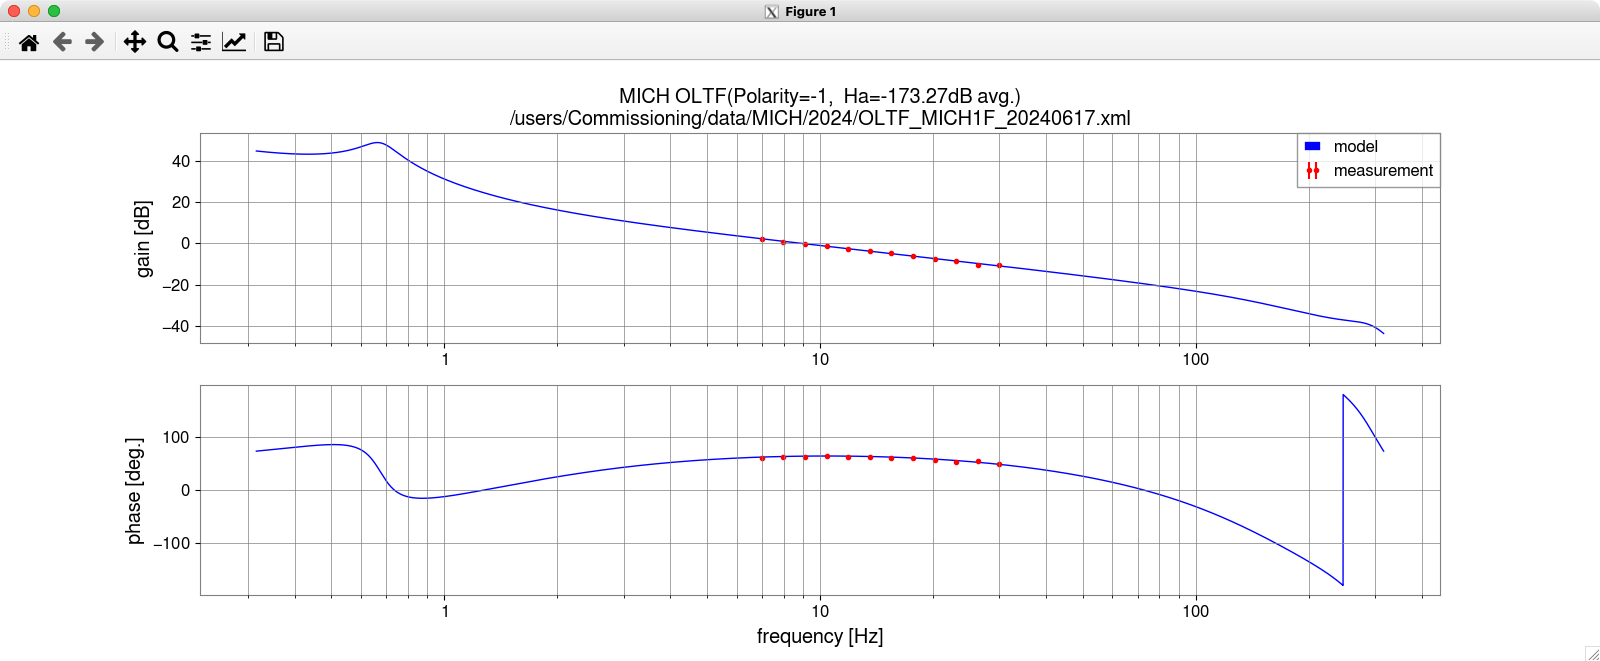
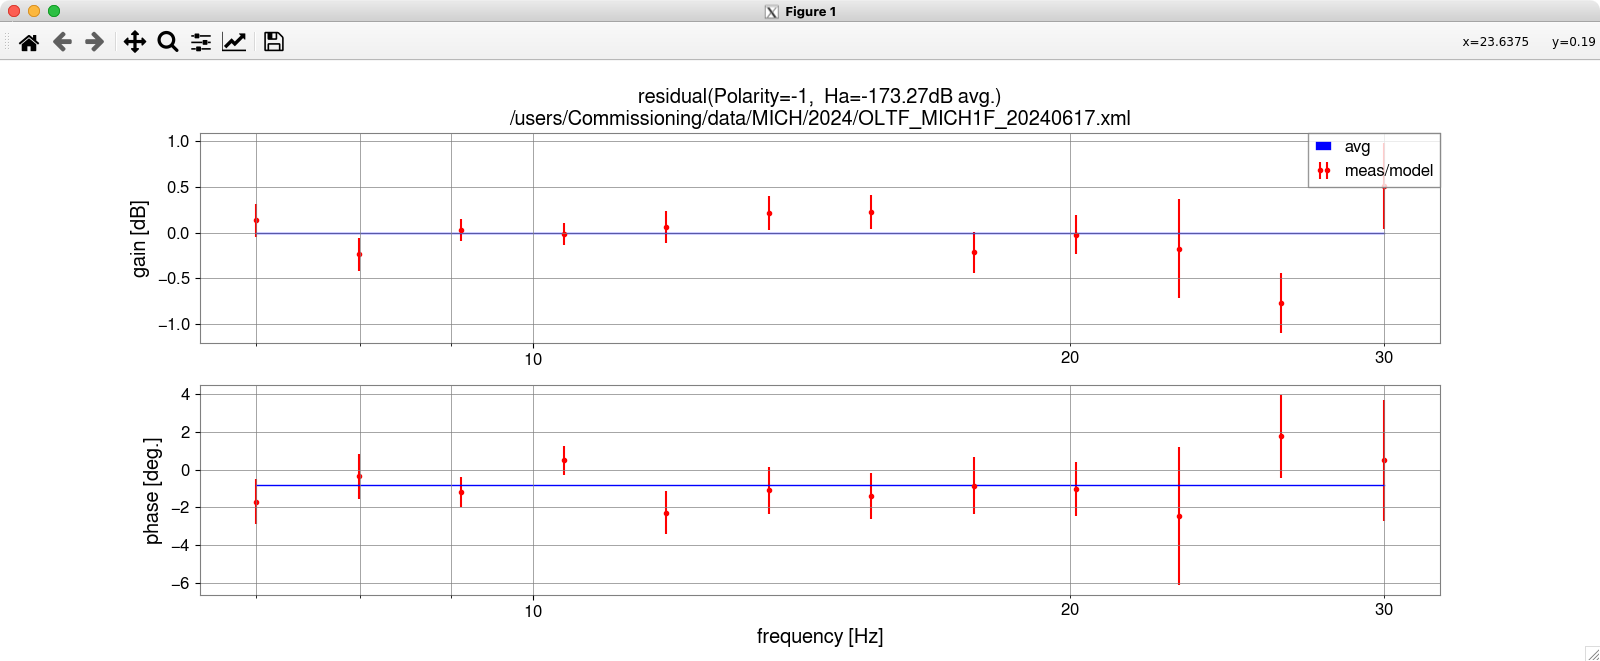
In order to investigate what happen, I applied OLTF fittings by using today's optical gain measurement. Results are shown in Fig.1 and Fig.2, and fitting is seemingly going well (no large difference between model and measurements). But estimated actuator efficiency is -173dB = 2.17e-9 m/ct which is ~40 times (= ~33dB) larger than previous estimation by using Michelson fringes as 5.238e-11 m/ct (see also "23/04/26 FSM" in the table of klog#25024). According to the log of fitting script, all analog, digital filters seems to be properly taken in to account. All components must be checked one-by-one tomorrow.
*** Log ***
### Measurement
File: /users/Commissioning/data/MICH/2024/OLTF_MICH1F_20240617.xml
GPS: 1402647881.8554688
### Sensing function
LSC-PD_DOF_MTRX_3_10: 1.0 (POP17Q -> MICH)
light(tdelay): 1e-07
IPC(tdelay): 6.103515625e-05
ADC(tdelay): 6e-07
dAA(RCG): (0.054285975, [(-1.3890221, 0.56547295, -1.43079926, 1.02500927), (-1.52191125, 0.90075507, -3.83663314e-06, 1.07232307)])
LSC-POP_PDA1_RF17_I: (0.9924460053443909, ['FM1', 'FM5', 'FM8'] => [])
POP17I(UWF): {'gain': 1.0, 'dB': 0.0, 'tau': 0.0, 'zero': [], 'fQ_z': [], 'pole': [14210.0, 18950.0], 'fQ_p': []}
POP17I(aAA): {'gain': 1.0, 'dB': 0.0, 'tau': 0.0, 'zero': [], 'fQ_z': [(66310.0, 1.042e+16)], 'pole': [7804.0, 50070.0, 373200.0], 'fQ_p': [(10600.0, 1.065)]}
LSC-POP_PDA1_RF17_Q: (1.0, ['FM1', 'FM5', 'FM8'] => [])
POP17Q(UWF): {'gain': 1.0, 'dB': 0.0, 'tau': 0.0, 'zero': [], 'fQ_z': [], 'pole': [14210.0, 18950.0], 'fQ_p': []}
POP17Q(aAA): {'gain': 1.0, 'dB': 0.0, 'tau': 0.0, 'zero': [], 'fQ_z': [(66310.0, 1.042e+16)], 'pole': [7804.0, 50070.0, 373200.0], 'fQ_p': [(10600.0, 1.065)]}
### Digital servo
LSC-MICH1: (1.0, [])
LSC-MICH2: (-1.0, ['FM5', 'FM6', 'FM8', 'FM9'])
### Actuation function
LSC-OUTPUT_MTRX_7_1: 1.0
VIS-BS_TM_ISCINF_L: (1.0, [])
VIS-BS_TM_LOCK_L: (1.0, [])
VIS-BS_TM_DRIVEALIGN_L2L: (1.0, [])
VIS-BS_TM_SUMOUT_L: (1.0, [])
CAL-CS_SUM_MICH_BS_TM: (1.0, ['FM9', 'FM5'] => ['FM9'])
VIS-BS_TM_LOCK_OUTSW_L: 1
VIS-BS_TM_ACTALIGN_1_1: 1.0085339546203613
IPC(tdelay): 6.103515625e-05
IOP(tdelay): 6.103515625e-05
DAC(tdelay): 7.62939453125e-05
dAI(RCG): (0.054285975, [(-1.3890221, 0.56547295, -1.43079926, 1.02500927), (-1.52191125, 0.90075507, -3.83663314e-06, 1.07232307)])
VIS-BS_TM_COILOUTF_H1: (1.0, ['FM1', 'FM2', 'FM3', 'FM6', 'FM7', 'FM8'] => [])
VIS-BS_TM_EUL2OSEM_1_1: -0.25
H1(aAI): {'gain': 1.0, 'dB': 0.0, 'tau': 0.0, 'zero': [], 'fQ_z': [(66310.0, 1.042e+16)], 'pole': [7804.0, 50070.0, 373200.0], 'fQ_p': [(10600.0, 1.065)]}
H1(DWF): {'gain': 1.0, 'dB': 0.0, 'tau': 9e-06, 'zero': [], 'fQ_z': [], 'pole': [], 'fQ_p': []}
VIS-BS_TM_COILOUTF_H2: (-1.0, ['FM1', 'FM2', 'FM3', 'FM6', 'FM7', 'FM8'] => [])
VIS-BS_TM_EUL2OSEM_2_1: -0.25
H2(aAI): {'gain': 1.0, 'dB': 0.0, 'tau': 0.0, 'zero': [], 'fQ_z': [(66310.0, 1.042e+16)], 'pole': [7804.0, 50070.0, 373200.0], 'fQ_p': [(10600.0, 1.065)]}
H2(DWF): {'gain': 1.0, 'dB': 0.0, 'tau': 9e-06, 'zero': [], 'fQ_z': [], 'pole': [], 'fQ_p': []}
VIS-BS_TM_COILOUTF_H3: (1.0, ['FM1', 'FM2', 'FM3', 'FM6', 'FM7', 'FM8'] => [])
VIS-BS_TM_EUL2OSEM_3_1: -0.25
H3(aAI): {'gain': 1.0, 'dB': 0.0, 'tau': 0.0, 'zero': [], 'fQ_z': [(66310.0, 1.042e+16)], 'pole': [7804.0, 50070.0, 373200.0], 'fQ_p': [(10600.0, 1.065)]}
H3(DWF): {'gain': 1.0, 'dB': 0.0, 'tau': 9e-06, 'zero': [], 'fQ_z': [], 'pole': [], 'fQ_p': []}
VIS-BS_TM_COILOUTF_H4: (-1.0, ['FM1', 'FM2', 'FM3', 'FM6', 'FM7', 'FM8'] => [])
VIS-BS_TM_EUL2OSEM_4_1: -0.25
H4(aAI): {'gain': 1.0, 'dB': 0.0, 'tau': 0.0, 'zero': [], 'fQ_z': [(66310.0, 1.042e+16)], 'pole': [7804.0, 50070.0, 373200.0], 'fQ_p': [(10600.0, 1.065)]}
H4(DWF): {'gain': 1.0, 'dB': 0.0, 'tau': 9e-06, 'zero': [], 'fQ_z': [], 'pole': [], 'fQ_p': []}
VIS-BS_TM_ISCINF_L: (1.0, [])
VIS-BS_IM_LOCK_L: (0.0, [])
VIS-BS_IM_DRIVEALIGN_L2L: (1.0, [])
VIS-BS_IM_SUMOUT_L: (1.0, [])
CAL-CS_SUM_MICH_BS_IM: (1.0, [])
VIS-BS_IM_LOCK_OUTSW_L: 0
VIS-BS_IM_ACTALIGN_1_1: 1.0
IPC(tdelay): 6.103515625e-05
IOP(tdelay): 6.103515625e-05
DAC(tdelay): 7.62939453125e-05
dAI(RCG): (0.054285975, [(-1.3890221, 0.56547295, -1.43079926, 1.02500927), (-1.52191125, 0.90075507, -3.83663314e-06, 1.07232307)])
VIS-BS_IM_COILOUTF_H1: (-1.0, ['FM3', 'FM6', 'FM7', 'FM8'] => [])
VIS-BS_IM_EUL2OSEM_4_1: -1.0
H1(aAI): {'gain': 1.0, 'dB': 0.0, 'tau': 0.0, 'zero': [], 'fQ_z': [(66310.0, 1.042e+16)], 'pole': [7804.0, 50070.0, 373200.0], 'fQ_p': [(10600.0, 1.065)]}
H1(DWF): {'gain': 1.0, 'dB': 0.0, 'tau': 9e-06, 'zero': [], 'fQ_z': [], 'pole': [], 'fQ_p': []}